技术资料 Wiki
选择产品,查看接线图、设置说明与固件。
飞控
H7Wlite MK2 H743主控固定翼飞控
H7Wlite V2 硬件版本采用双 BMI270 IMU、SPA06-003 气压计和内置 QMC5883P 罗盘。ArduPilot 与 INAV 保留旧版 ICM 支持;Betaflight 仅适用于 BMI270。
飞控
F4Wing Mini MK1 F405主控固定翼飞控
一块超小型固定翼自动驾驶飞控。它是小飞机的核心控制板:读取传感器、运行 ArduPilot/INAV 类飞控固件、输出舵机/PWM 控制,并连接接收机和高清图传设备。

飞控
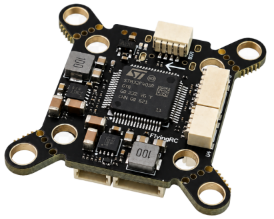
F4D MK1 F405主控 20\30.5孔距 穿越机飞控
一块紧凑型 F405 穿越机飞控。默认运行 Betaflight,负责连接接收机、电调信号线、图传/相机、OSD、蜂鸣器、LED 和其他穿越机外设。
传感器与 GPS
RM3100 CAN总线罗盘模块
一款基于 PNI RM3100 地磁传感器和 AP_Periph 类固件的 CAN 总线罗盘模块。当主飞控附近存在电流、电机或磁干扰时,它可以提供更干净的航向数据,同时通过 CAN 总线保持远距离稳定通信。
其他模块
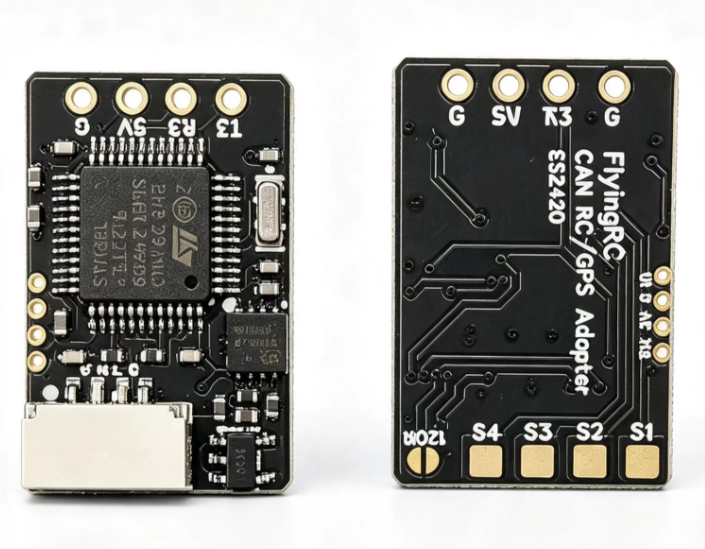
L4 CAN RC/GPS Adapter CAN总线串口&PWM扩展板
一块 CAN 总线串口/PWM 扩展板。它让兼容飞控通过 AP_Periph 类 CAN 节点扩展远端串口和 PWM 外设连接。
飞控
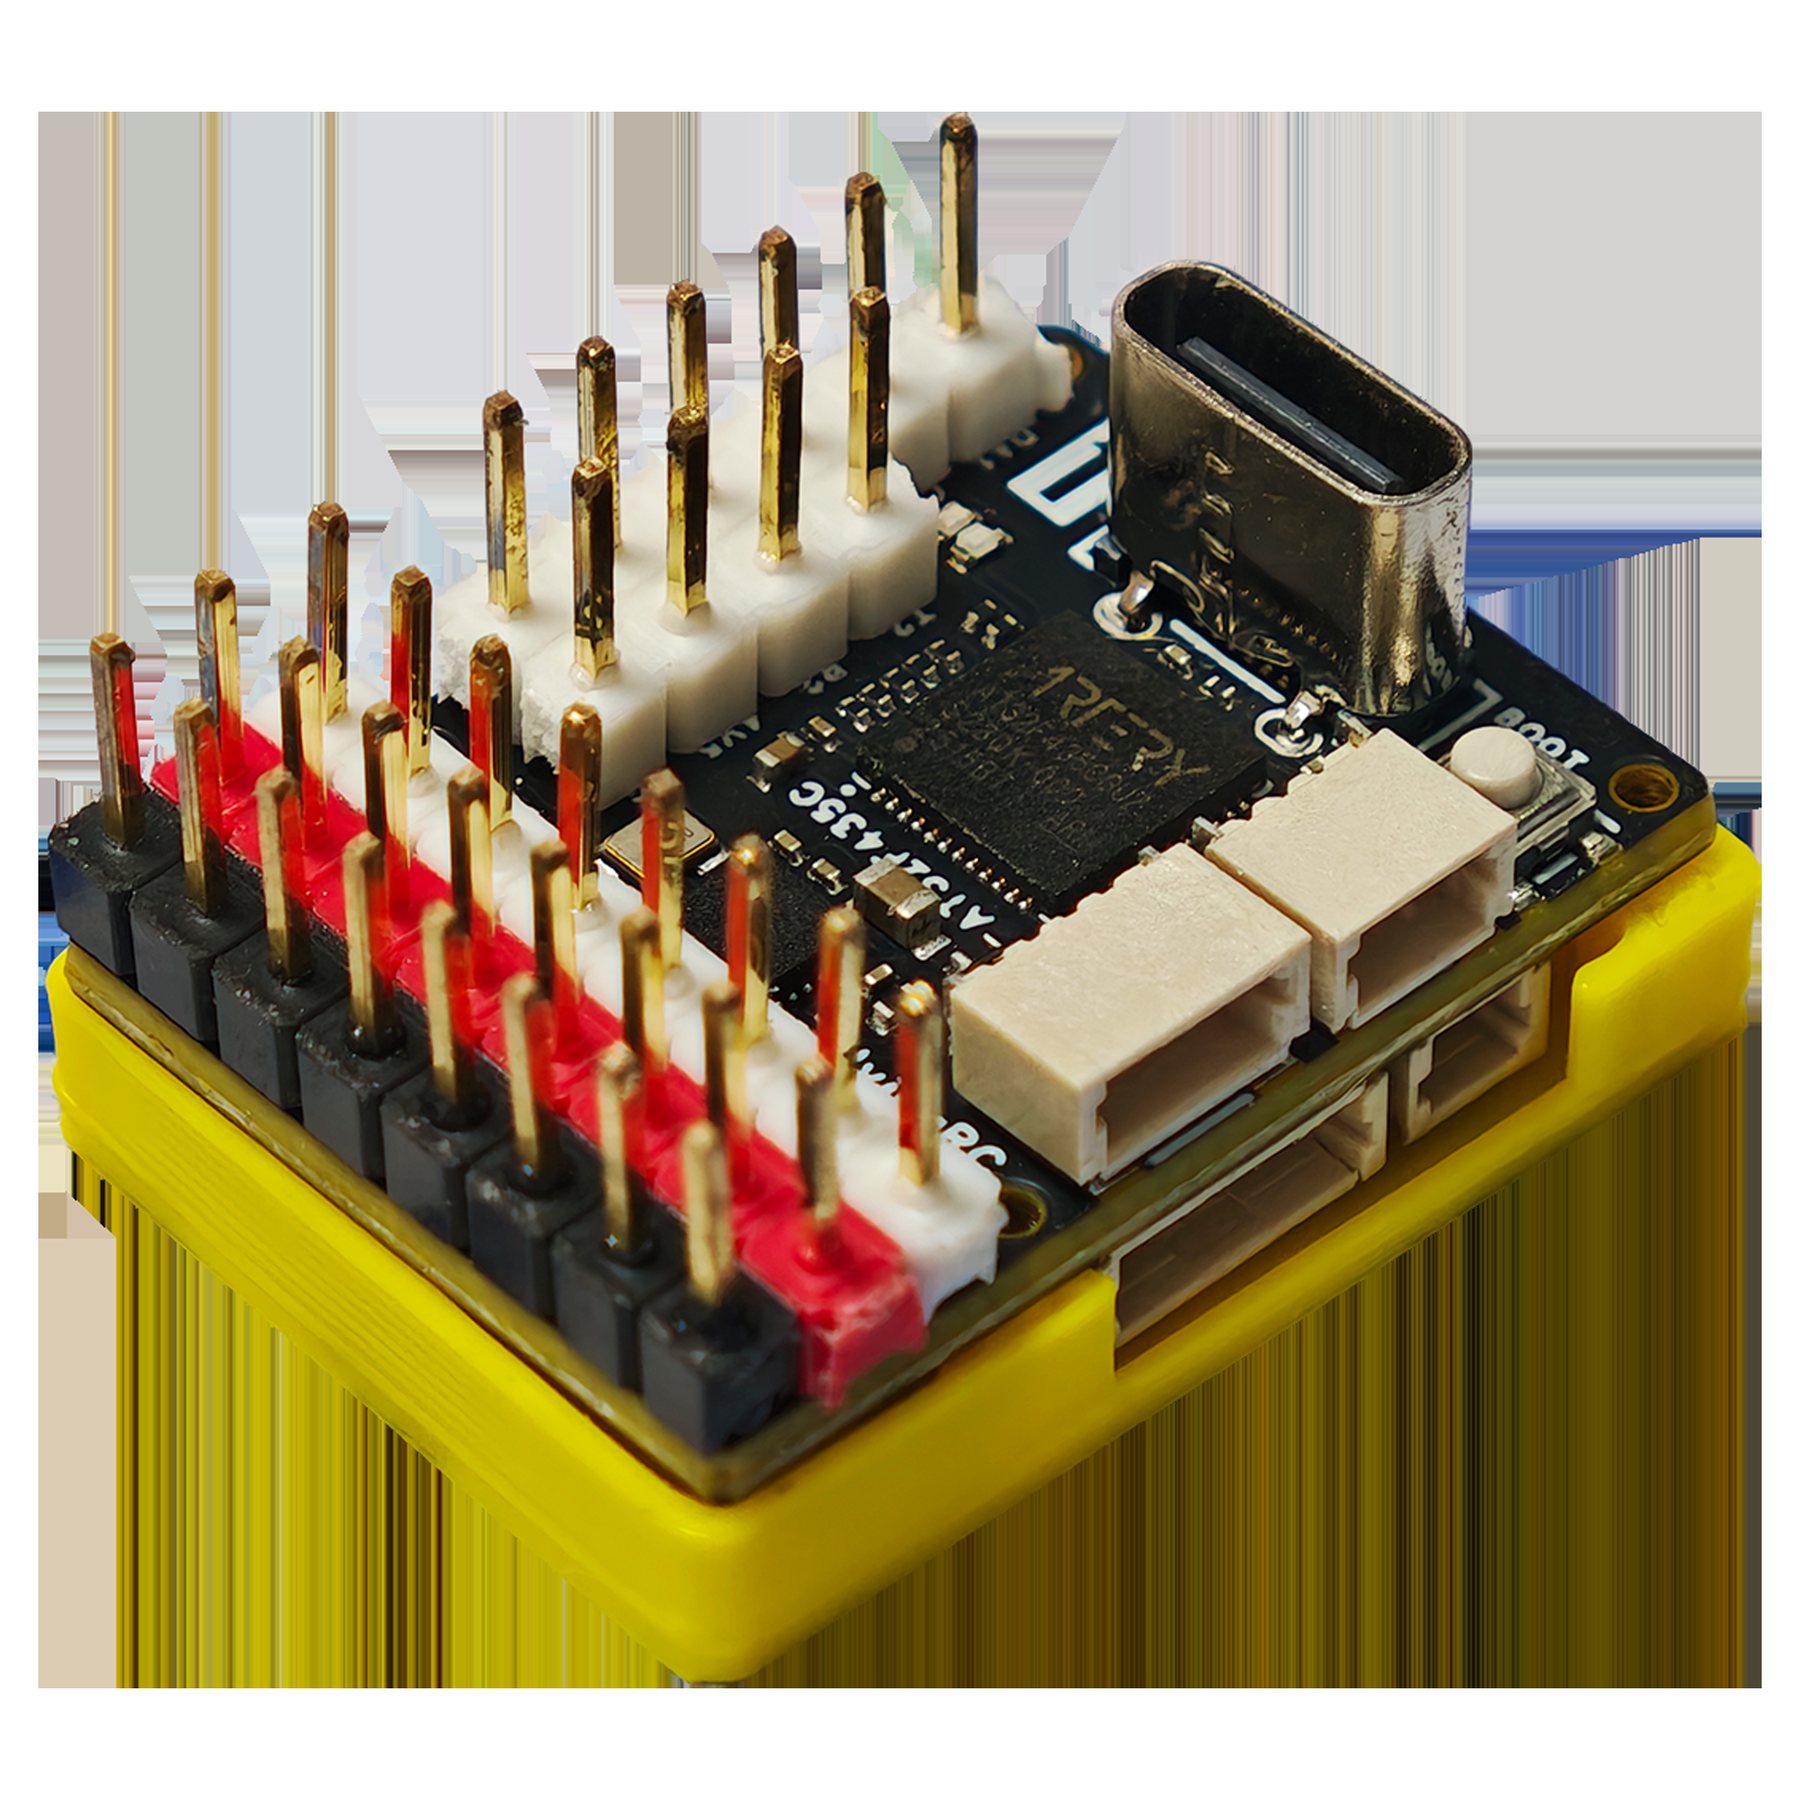
F435Wing Mini OSD版 AT32F435 主控固定翼飞控
一块超紧凑 AT32F435 固定翼飞控,在单板上集成姿态控制、导航接口、舵机/电调输出、AT7456F 模拟 OSD 和数字图传接口。


飞控
F4WSE F405 主控固定翼飞控
面向固定翼的 F405 自动驾驶飞控,适合 ArduPilot/INAV 类飞机装机。它连接接收机、传感器、舵机和电调,负责姿态稳定、导航、数传和飞行模式控制。

飞控
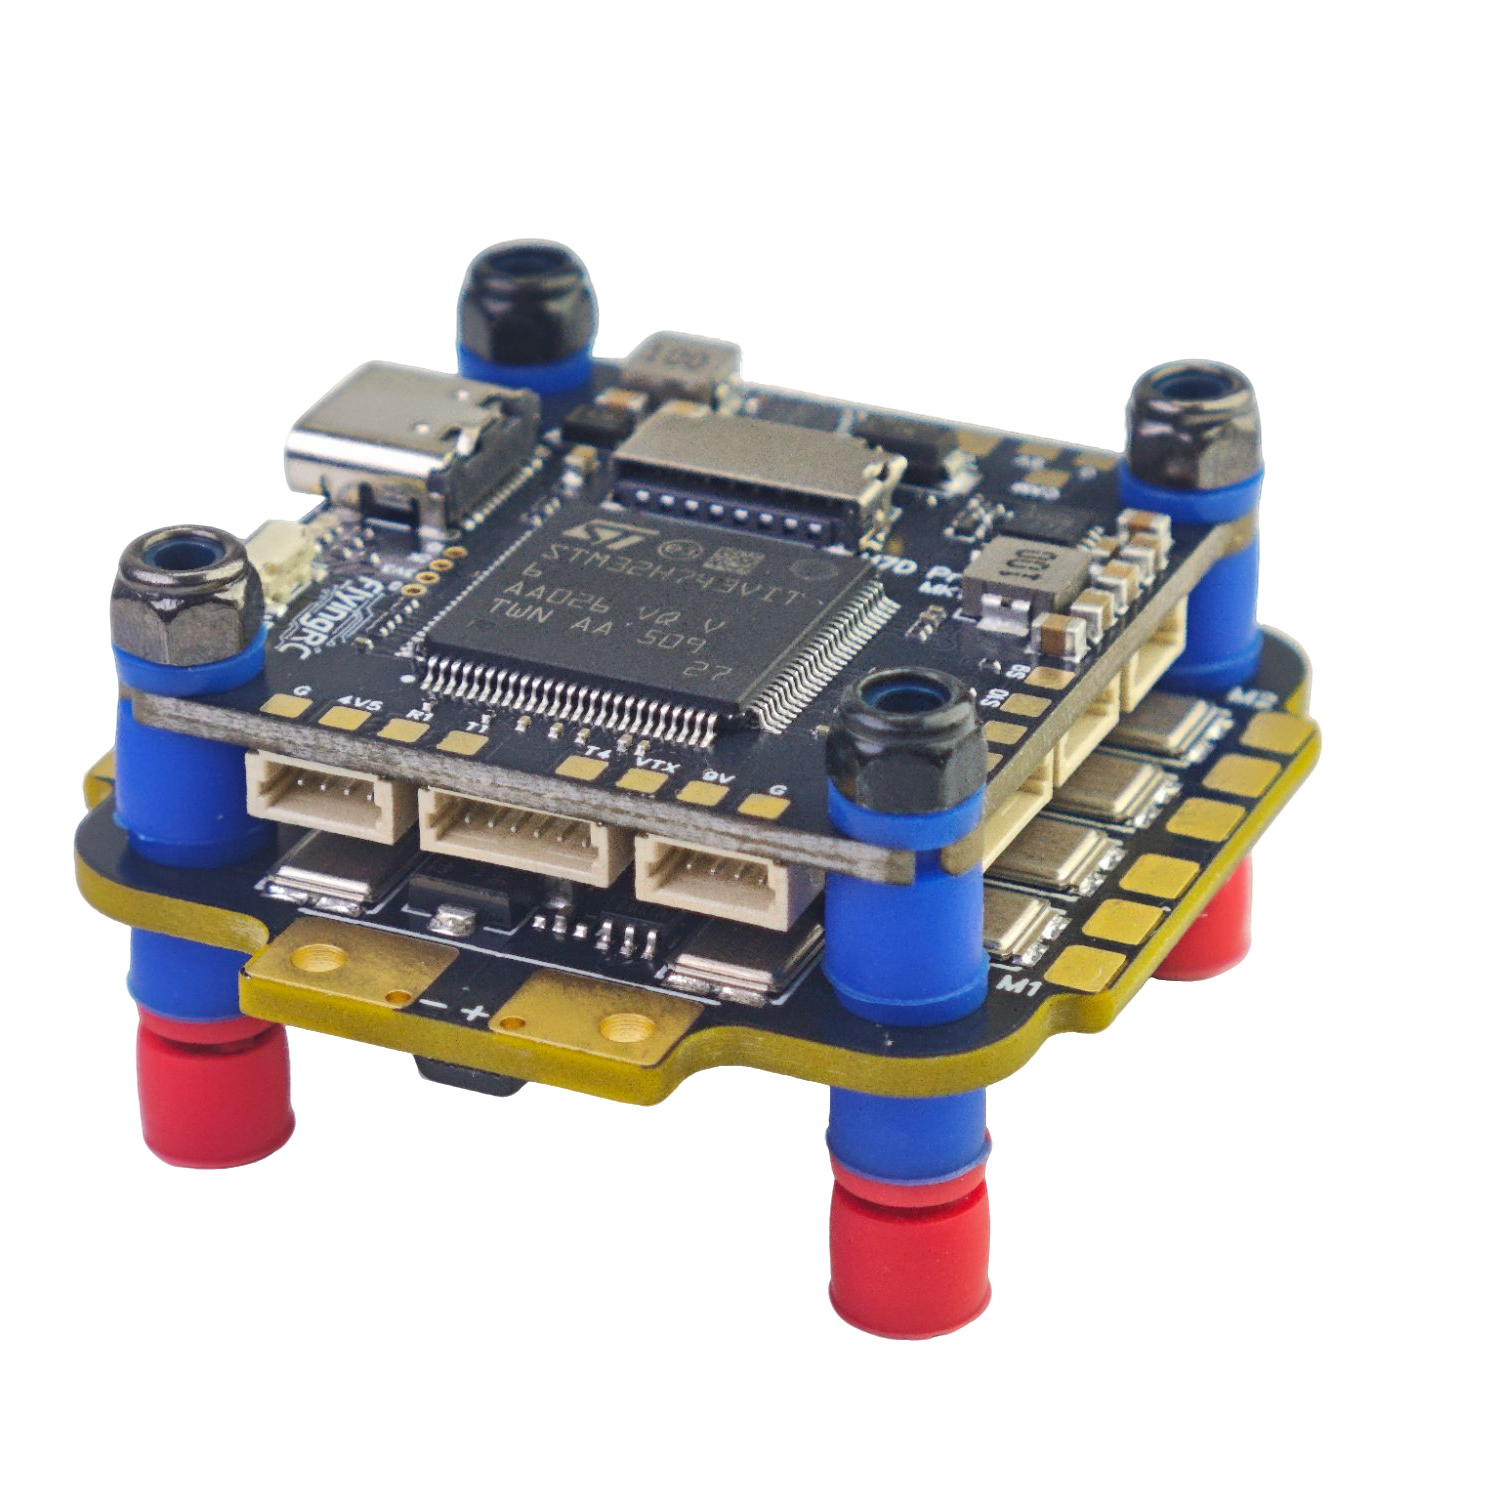
H7D H743 主控穿越机飞控
一块高性能 H743 穿越机飞控。它是多旋翼的主控板:运行 Betaflight/AP/INAV 固件,读取双陀螺仪和气压计,输出电调/PWM 控制,并给图传和相机等外设供电/控制。


没有匹配产品,请换一个关键词或分类。