概览
一款基于 PNI RM3100 地磁传感器和 AP_Periph 类固件的 CAN 总线罗盘模块。当主飞控附近存在电流、电机或磁干扰时,它可以提供更干净的航向数据,同时通过 CAN 总线保持远距离稳定通信。
- RM3100 CAN 总线罗盘模块
- STM32L431RCT6 主控,面向 AP_Periph 类固件流程
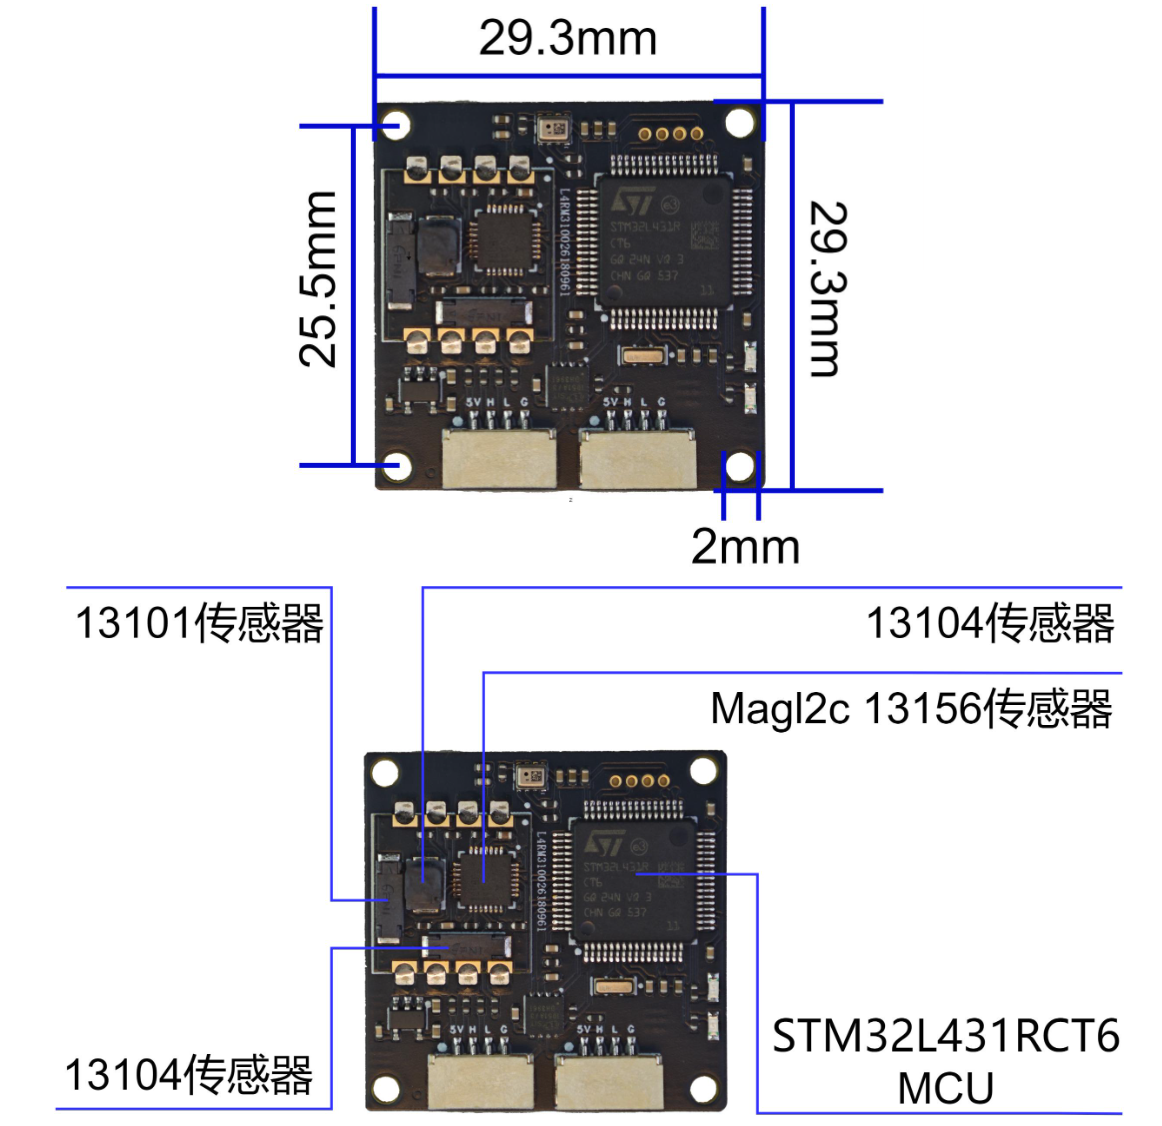
- 尺寸 29.3 x 29.3 x 9.0 mm
硬件版本
请将板上的传感器丝印和元件布局与下方说明书及接线图核对。
设置说明
- 安装时应远离电源线、电调、电机、磁铁和铁质金属物料,间距不小于 10 厘米。
- 如果 CAN 总线接线较长,可按总线布局短接板上 120 欧终端电阻跳帽。
- 安装后在飞控固件中配置 CAN/AP_Periph 参数并执行罗盘校准。
- 尺寸:29.3 x 29.3 x 9.0 mm。
- 重量:不加底座 4.5 g,加底座 10.5 g。
- 板卡:4 层板,板厚 1.64 mm,沉金 1u。
- 主控:STM32L431RCT6。
- RM3100 测量范围:+/-400 uT;灵敏度:13 nT;噪声:15 nT;最大三轴采样率:550 Hz。
- ArduPilot 分支:FlyingRC-Official/ardupilot 的 L4_CAN_RM3100。
- 罗盘精度取决于磁环境、安装方向、CAN 总线接线和正确的固件配置。
接线与引脚
使用前请将原始参考图与手中产品的丝印和硬件版本核对。

板上布局与辨别
保留背面实物图,辨别 CAN 终端跳线与扩展焊盘丝印;是否启用终端电阻须按实际总线拓扑确认。

尺寸与安装
安装前核对图纸尺寸,并预留接口和排针空间。
原始规格参考
展开原始参考图 (1)
保留原始参数页供查阅;涉及传感器或配置差异时,请同时核对本页版本提示。

说明书与参考资料
ArduPilot L4 CAN RM3100 分支打开 / 下载