概览
Pro 版 F405 固定翼飞控,面向 ArduPlane/INAV 飞机。它是飞机的自动驾驶核心、传感器中枢和舵机/电调输出控制器。
- F405 Pro 固定翼飞控
硬件版本
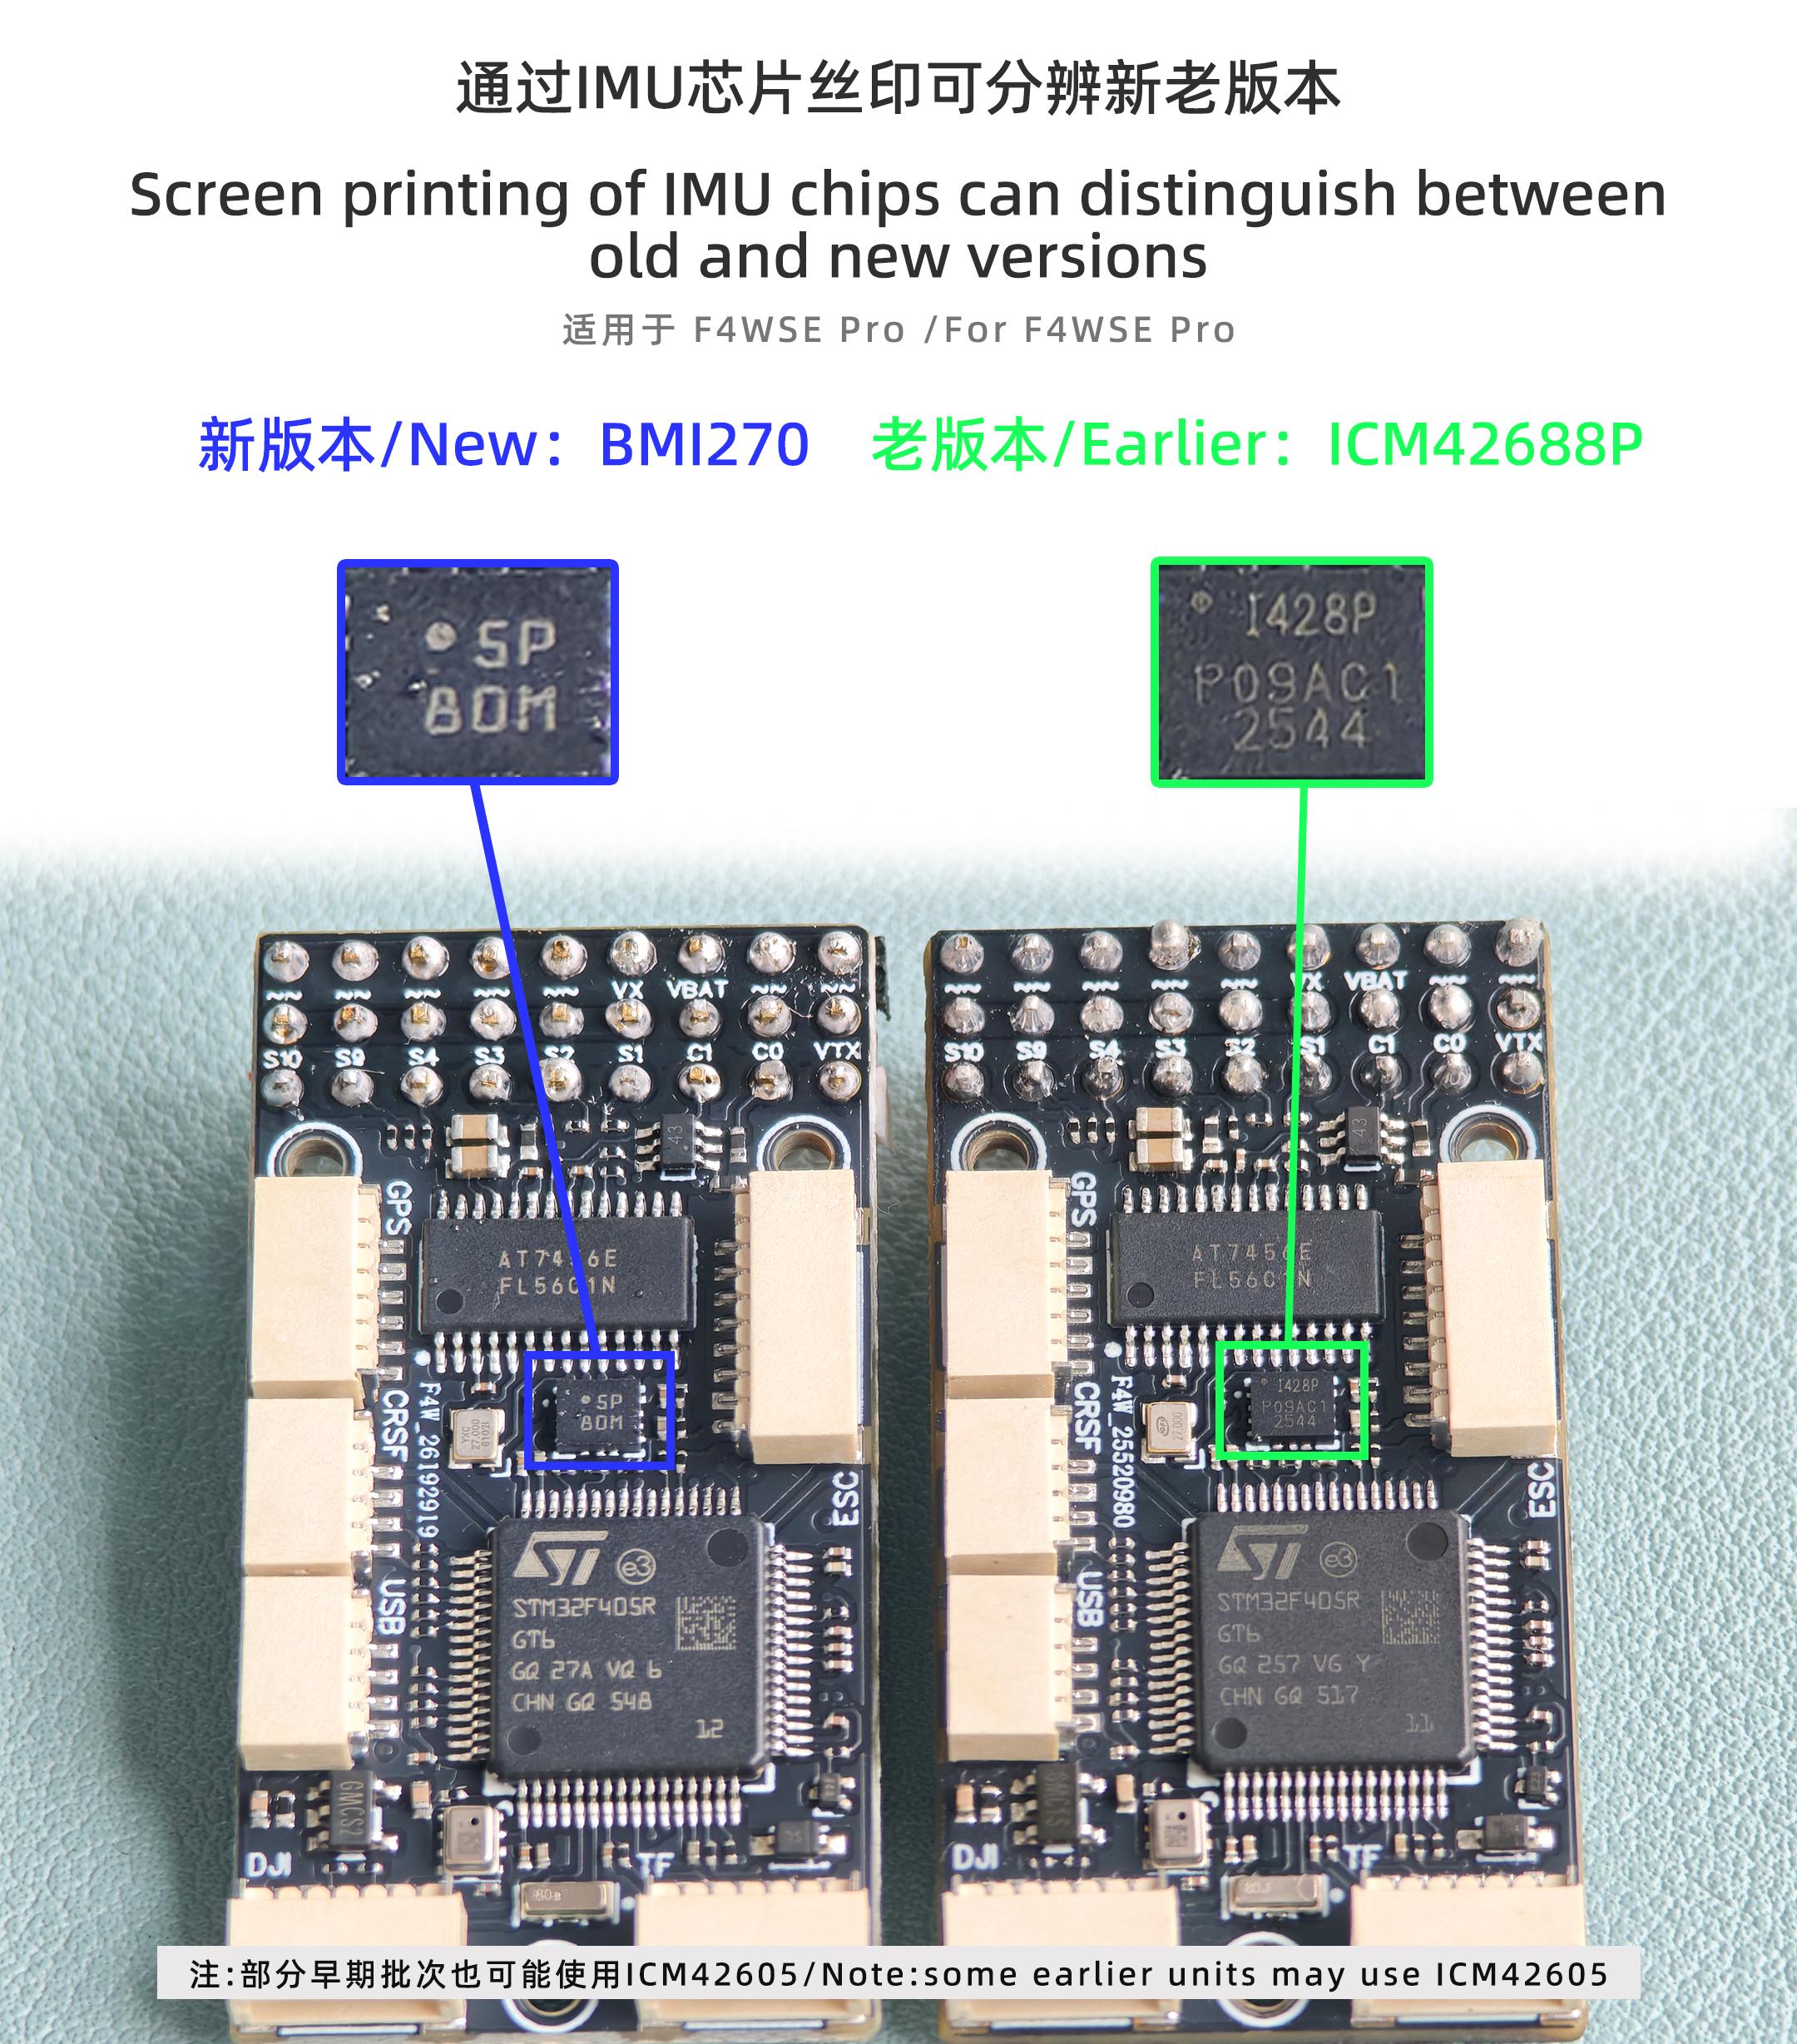
当前销售规格:BMI270。早期 ICM 规格已停产,相关资料为既有用户保留。
设置说明
- 固定翼装机应从 ArduPlane 或 INAV 逻辑出发,不要套用普通多旋翼默认假设。
- 分配数传、GPS、接收机接口前先查看 SERIAL 映射表。
- 使用双模拟摄像头切换时,两路摄像头视频信号分别接 C0 和 C1,模拟图传的视频输入接 VTX,并确保两路摄像头和图传共地。
- 在 ArduPilot 中可将该切换脚配置为 Relay2:设置 RELAY2_PIN=82、RELAY2_FUNCTION=1,再将一个遥控通道设为 RC8_OPTION=34 等 Relay2 开关来切换当前画面。
- F405 级飞控。
- ArduPilot 目标分支:FlyingRC-Official/ardupilot 的 add_FlyingRC_F4WSE_Pro_target。
- 双路模拟摄像头切换由 PB5 控制,在 F4WSE Pro 的 ArduPilot hwdef 中定义为 PINIO2 / GPIO82。
- 配置 LED 灯带时参考说明书中的 S12/LED 说明。
- 说明书提供固件支持和接线说明。
- BDShot 版 ArduPlane 固件仅用于需要双向 DShot 的电调配置;普通 PWM/舵机输出装机请使用标准 ArduPlane 固件。
- 不要只凭丝印猜串口编号,要按固件映射表配置。
- 摄像头和模拟图传必须按设备额定电压供电;若默认画面与预期相反,可反转 Relay2 或交换 C0/C1 视频信号线。
接线与引脚
使用前请将原始参考图与手中产品的丝印和硬件版本核对。

基础版 / 进阶版辨别
实物图用于辨别排针形式与独立 TF 子板,不用于判定当前 IMU;IMU 请按硬件版本中的芯片丝印图核对。


原始规格参考
展开原始参考图 (1)
保留原始参数页供查阅;涉及传感器或配置差异时,请同时核对本页版本提示。

历史硬件资料
早期硬件图纸
仅供早期 ICM-42688-P 硬件查阅,当前 BMI270 产品请查对应版本资料。

固件与说明书
ArduPilot
版本: 4.7.2
发布渠道: stable
文件用途: latest-stable
规格: ArduCopter
目标: FlyingRC_F4WSE_Pro / ArduCopter
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduCopter 4.7.2 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
0d2f5eb21b70a695fd138f91df3e1244e91e8e0d0bca52a44b27d0d8cf6a6bdb版本: 4.7.2
发布渠道: stable
文件用途: latest-stable
规格: ArduPlane
目标: FlyingRC_F4WSE_Pro / ArduPlane
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduPlane 4.7.2 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
2739da813bce59c74b408dbd808f644795b1a34f5f90d7e56492d50816c53ad1版本: 4.7.2
发布渠道: stable
文件用途: latest-stable
规格: ArduRover
目标: FlyingRC_F4WSE_Pro / ArduRover
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduRover 4.7.2 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
88561413db03e531d9ec63f93b4a8dd26ca60dab41f1662f892bff0e7519ee8c版本: 4.7.2
发布渠道: stable
文件用途: latest-stable
规格: ArduSub
目标: FlyingRC_F4WSE_Pro / ArduSub
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduSub 4.7.2 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
4d40f26adaa783573bb37fc1e239de42f49a5ccd97e190297b12b99f3dad4538历史稳定固件 (13)
版本: 4.7.1
发布渠道: stable
文件用途: archive
规格: ArduCopter
发布说明: 历史正式版本;推荐使用 ArduCopter 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduCopter
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduCopter 4.7.1 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
ed68e9b36d065a200ba4b39812e1d6ae6f1cd9aba96b8128a0bab28f3fcf16ea版本: 4.7.1
发布渠道: stable
文件用途: archive
规格: ArduPlane
发布说明: 历史正式版本;推荐使用 ArduPlane 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduPlane
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduPlane 4.7.1 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
655012fbc1f504f6120ba1749d0c3ca42c02f19779ab26d119e76684743cd34b版本: 4.7.1
发布渠道: stable
文件用途: archive
规格: ArduRover
发布说明: 历史正式版本;推荐使用 ArduRover 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduRover
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduRover 4.7.1 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
a3a1e31dc113e5fe2dca244d4469c631c71cee7df9d19395fbeec43e45cbf234版本: 4.7.1
发布渠道: stable
文件用途: archive
规格: ArduSub
发布说明: 历史正式版本;推荐使用 ArduSub 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduSub
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FlyingRC_F4WSE_Pro 目标的 ArduSub 4.7.1 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
6baca70873bd521ab6fd72edfd13b5e0a6b7944668cd40362a4ce5d8910d0b76版本: 4.7.0
发布渠道: stable
文件用途: archive
规格: ArduPlane
发布说明: 历史正式版本;推荐使用 ArduPlane 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduPlane
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduPlane 4.7.0 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
9804dcf6c2e4bf39ecd8aade6e7b03fda46624313679b49861a2095d8c3adac8版本: 4.7.0
发布渠道: stable
文件用途: archive
规格: ArduCopter
发布说明: 历史正式版本;推荐使用 ArduCopter 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduCopter
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduCopter 4.7.0 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
f3dd4ab2884a9eeb0f669ab56e5c7e7227c0d4539b903b18bad7fedaa29c15db版本: 4.7.0
发布渠道: stable
文件用途: archive
规格: ArduRover
发布说明: 历史正式版本;推荐使用 ArduRover 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduRover
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduRover 4.7.0 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
ac1ead219dec910609086c2b0af6030a106980701ea494f9c1ee809fb2c4a803版本: 4.7.0
发布渠道: stable
文件用途: archive
规格: ArduSub
发布说明: 历史正式版本;推荐使用 ArduSub 4.7.2 稳定版。
目标: FlyingRC_F4WSE_Pro / ArduSub
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduSub 4.7.0 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
c1f02f6fcc8ae3673e899be1641ba37a88daa2ae98e726a33ad1c87b1248bcc3版本: 4.6.3
发布渠道: stable
文件用途: archive
规格: ArduPlane
目标: FlyingRC_F4WSE_Pro / ArduPlane
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduPlane 4.6.3 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
56a9e7d1291671c1745aeee620926ea6fb8a4821b865dc8b0e2595e0d4801436版本: 4.6.3
发布渠道: stable
文件用途: archive
规格: ArduPlane BDShot
发布说明: 特殊 BDShot 构建;仅用于需要双向 DShot 的电调配置。
目标: FlyingRC_F4WSE_Pro / ArduPlane BDShot
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduPlane 4.6.3 BDShot 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
b9a331b6b9a37716fa8e9be1fbf879a7b33465b1fa6744f82ece6d59da315188版本: 4.6.3
发布渠道: stable
文件用途: archive
规格: ArduCopter
目标: FlyingRC_F4WSE_Pro / ArduCopter
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduCopter 4.6.3 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
39a294d4b287e71fb6f9f2816729ab55b8e1155469aab21f4c6ff341b9a7d3aa版本: 4.5.7
发布渠道: stable
文件用途: archive
规格: ArduPlane
发布说明: 保留的旧版稳定 ArduPlane 构建,供需要上一版已测试固件的用户使用。
目标: FlyingRC_F4WSE_Pro / ArduPlane
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduPlane 4.5.7 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
e615a975fe06f8ebfea54959d835453881122ff424e7d1bcb4327e9cf4c733af版本: 4.6.3
发布渠道: stable
文件用途: archive
规格: ArduRover
目标: FlyingRC_F4WSE_Pro / ArduRover
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 F4WSE Pro 目标的 ArduRover 4.6.3 带 Bootloader 固件。 包含 2026 年 9 月更新的第二路电池模拟输入配置。
SHA-256 校验值
8dc17697feed3d3855986b547c8fa93bc9d7f31fc23f082d05096a9bc6e5eb8eINAV
版本: 9.1.0
发布渠道: stable
文件用途: latest-stable
目标: FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 INAV 9.1.0 固件。
SHA-256 校验值
a5a4c5481812040f21f6ddd3a60b72b6039565891dc121b9c9798b32e856de3d历史稳定固件 (1)
版本: 9.0.1
发布渠道: stable
文件用途: archive
发布说明: 保留的旧版稳定 INAV 构建,供需要上一版已测试固件的用户使用。
目标: FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 INAV 9.0.1 固件。
SHA-256 校验值
b996bdd8cb1dd4a41a94a15554c7d8b5cad0dc52b5c3b23198d53da1e0c5f1c0Betaflight
版本: 2026.6.2
发布渠道: stable
文件用途: latest-stable
目标: STM32F405 / FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 Betaflight 2026.6.2 固件。
SHA-256 校验值
665a509a13be573423937b97cca4379cba8dcad40d9a8fe1e41253783e8f2f6a历史稳定固件 (4)
版本: 2026.6.1
发布渠道: stable
文件用途: archive
发布说明: 历史正式版本;推荐使用 Betaflight 2026.6.2 稳定版。
目标: STM32F405 / FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 Betaflight 2026.6.1 固件。
SHA-256 校验值
ff1ab73aa083c1924a27010bffd4b629e09da81ee0f04b740e0dfed2c84929cf版本: 2025.12.5
发布渠道: stable
文件用途: archive
目标: STM32F405 / FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 Betaflight 2025.12.5 固件。
SHA-256 校验值
b0ca203c20f507594137cfdd64a69d3d6b009ce75f714472bc0f345cbc8d57f0版本: 4.5.5
发布渠道: stable
文件用途: archive
发布说明: 保留的 Betaflight 4.5.5 稳定维护线构建,供需要 4.5.x 系列的用户使用;当前推荐稳定版请优先使用 Betaflight 2026.6.2。
目标: STM32F405 / FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 Betaflight 4.5.5 固件。
SHA-256 校验值
abbea0690ddb64050b6b1f43efb7984dc06a795c1c8ae656ede789b70757a2c6版本: 2025.12.4
发布渠道: stable
文件用途: archive
发布说明: 保留的旧版稳定 Betaflight 构建,供需要上一版已测试固件的用户使用。
目标: STM32F405 / FLYINGRCF4WSEPRO
硬件: F4WSE Pro;刷写前请核对 BMI270 或 ICM42688P 硬件版本。
兼容性: 适用于 FLYINGRCF4WSEPRO 目标的 Betaflight 2025.12.4 固件。
SHA-256 校验值
1e982c89bd9946f146e597275ac261fd41d32945023dca6f6f93bc96ed484b5f