飞控
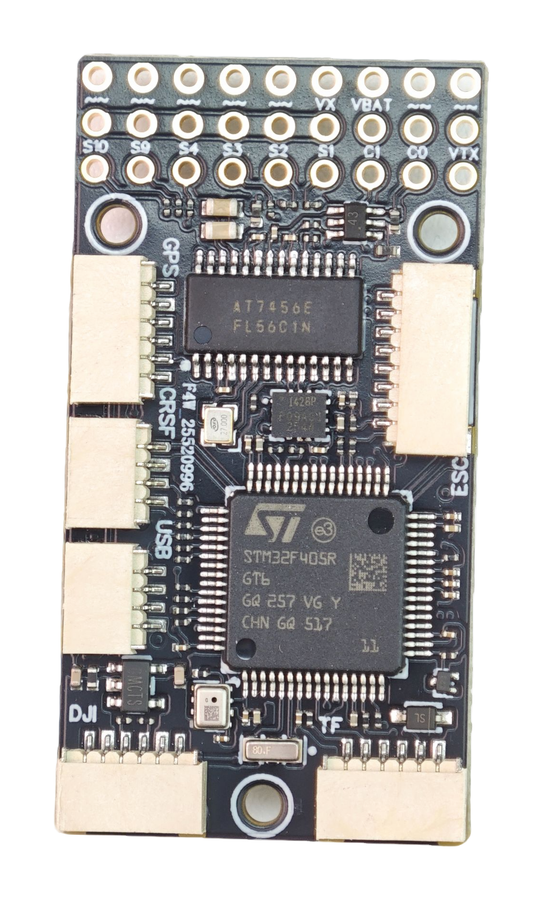
F4WSE Pro F405主控固定翼飞控
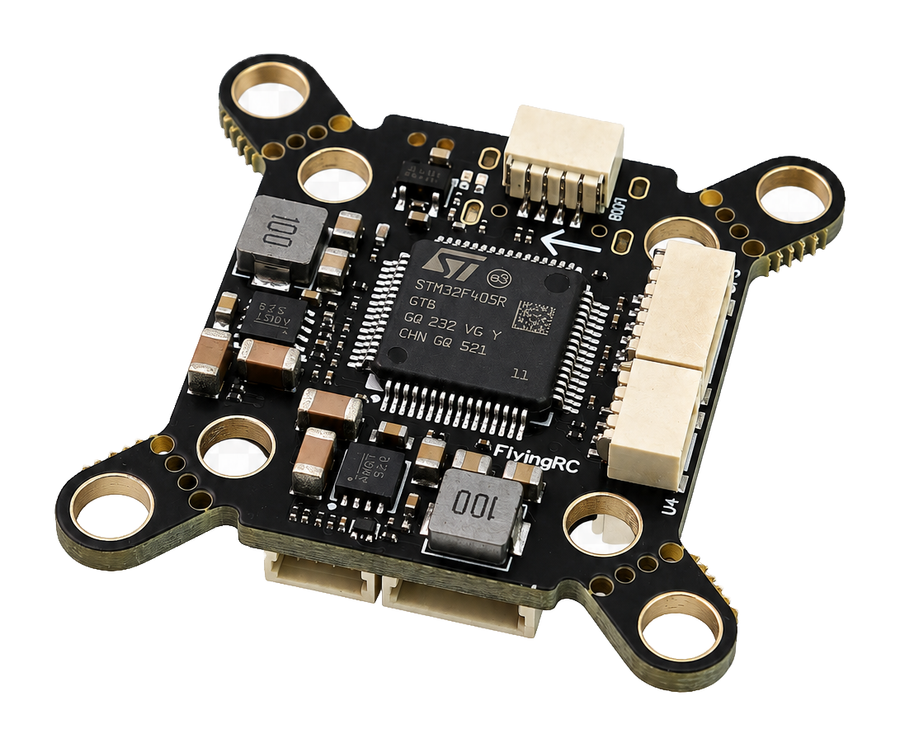
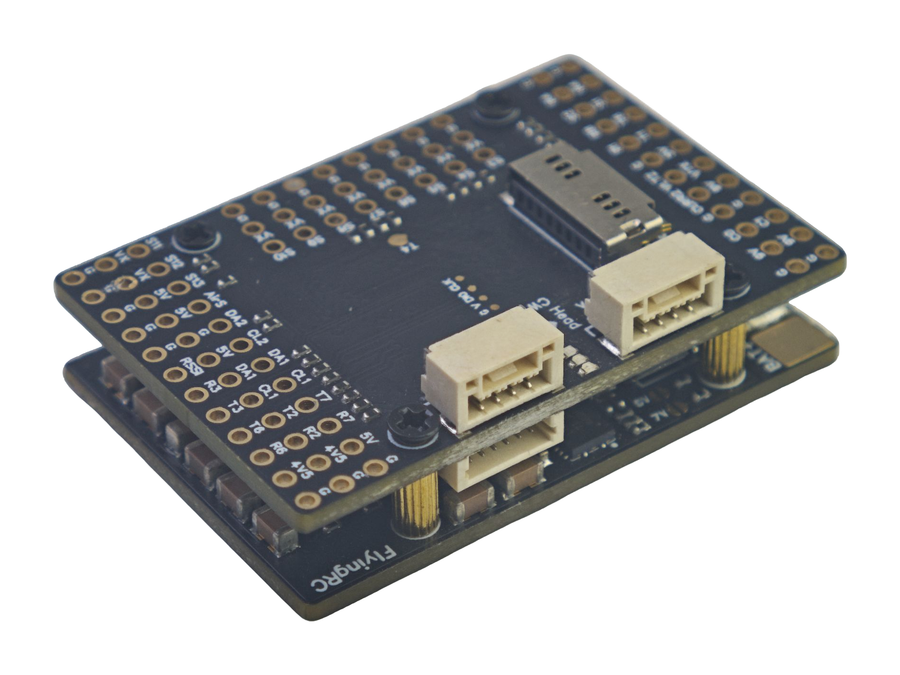
Pro 版 F405 固定翼飞控,面向 ArduPlane/INAV 飞机。它是飞机的自动驾驶核心、传感器中枢和舵机/电调输出控制器。
商城当前规格:BMI270。早期 ICM 规格已停产。
飞控需要同时匹配机型、固件工作流、所需输出以及准确的传感器版本。
固定翼装机通常更关注舵机输出、日志、空速或 GPS 接口,以及 ArduPlane 或 INAV 支持。穿越机通常更关注安装孔距、陀螺仪配置、电调连接和图传供电。
只看 MCU 系列并不足够。刷写前请核对 IMU 与气压计丝印、板级版本、连接器布局,以及对应下载条目注明的固件目标。
Pro 版 F405 固定翼飞控,面向 ArduPlane/INAV 飞机。它是飞机的自动驾驶核心、传感器中枢和舵机/电调输出控制器。
商城当前规格:BMI270。早期 ICM 规格已停产。
H7Wlite V2 硬件版本采用双 BMI270 IMU、SPA06-003 气压计和内置 QMC5883P 罗盘。ArduPilot 与 INAV 保留旧版 ICM 支持;Betaflight 仅适用于 BMI270。
商城当前规格:双 BMI270。早期 ICM 规格已停产。
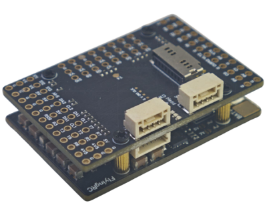
一块超小型固定翼自动驾驶飞控。它是小飞机的核心控制板:读取传感器、运行 ArduPilot/INAV 类飞控固件、输出舵机/PWM 控制,并连接接收机和高清图传设备。
商城当前规格:BMI270。早期 ICM 规格已停产。
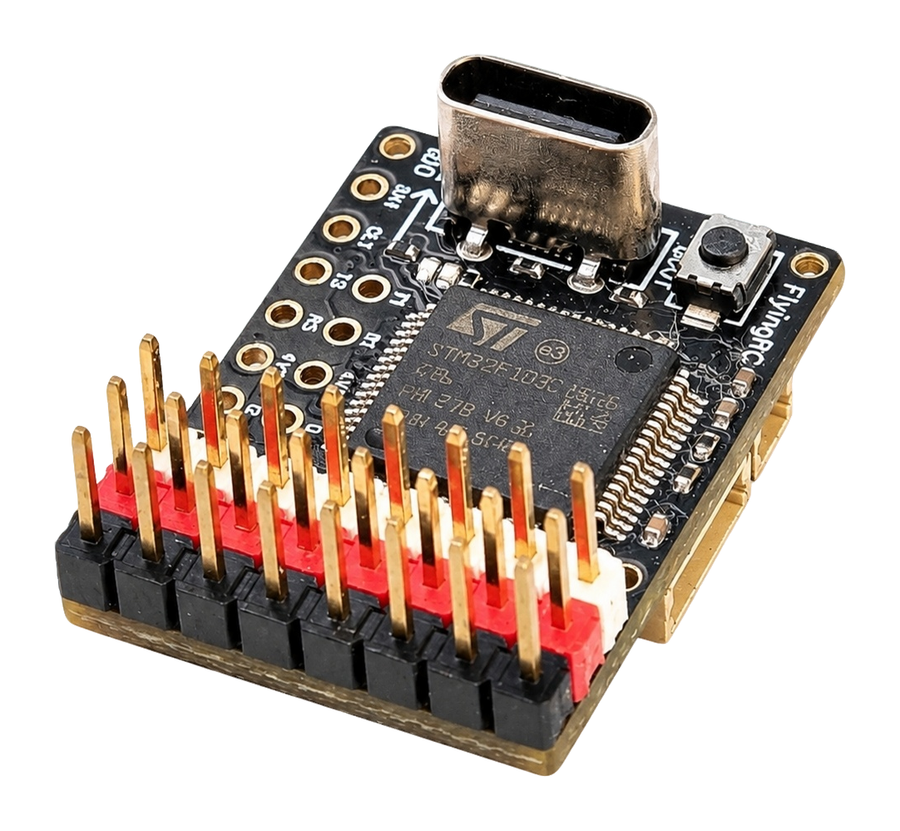
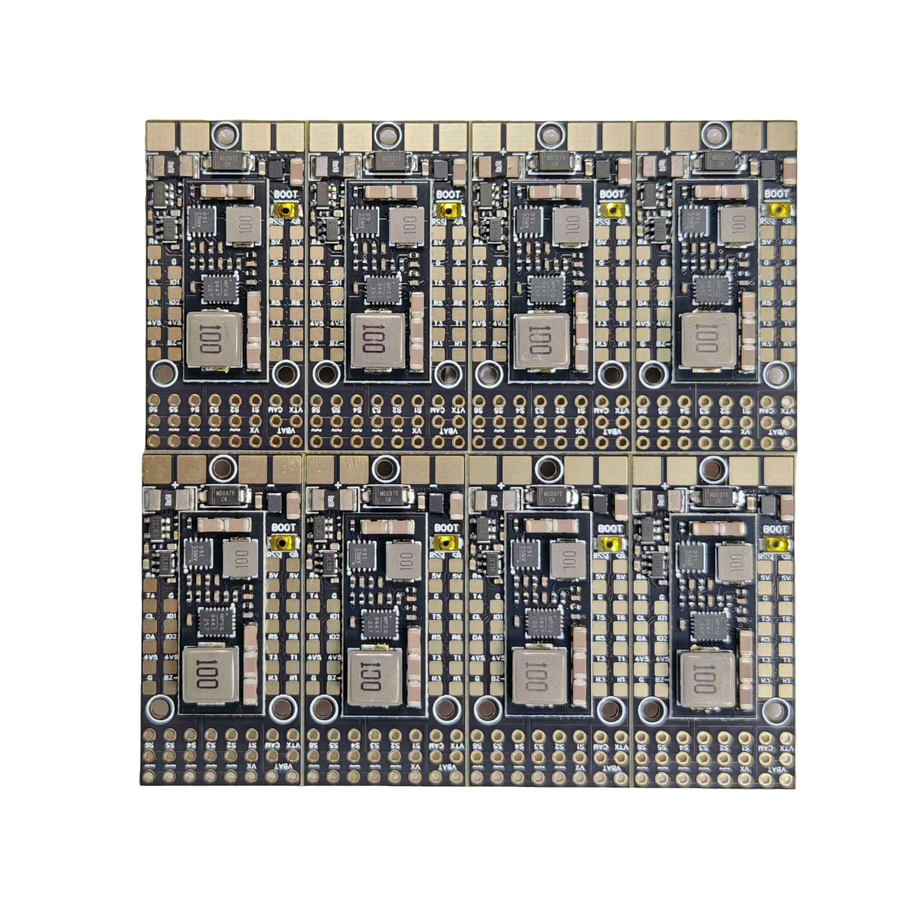
一块紧凑型 F405 穿越机飞控。默认运行 Betaflight,负责连接接收机、电调信号线、图传/相机、OSD、蜂鸣器、LED 和其他穿越机外设。
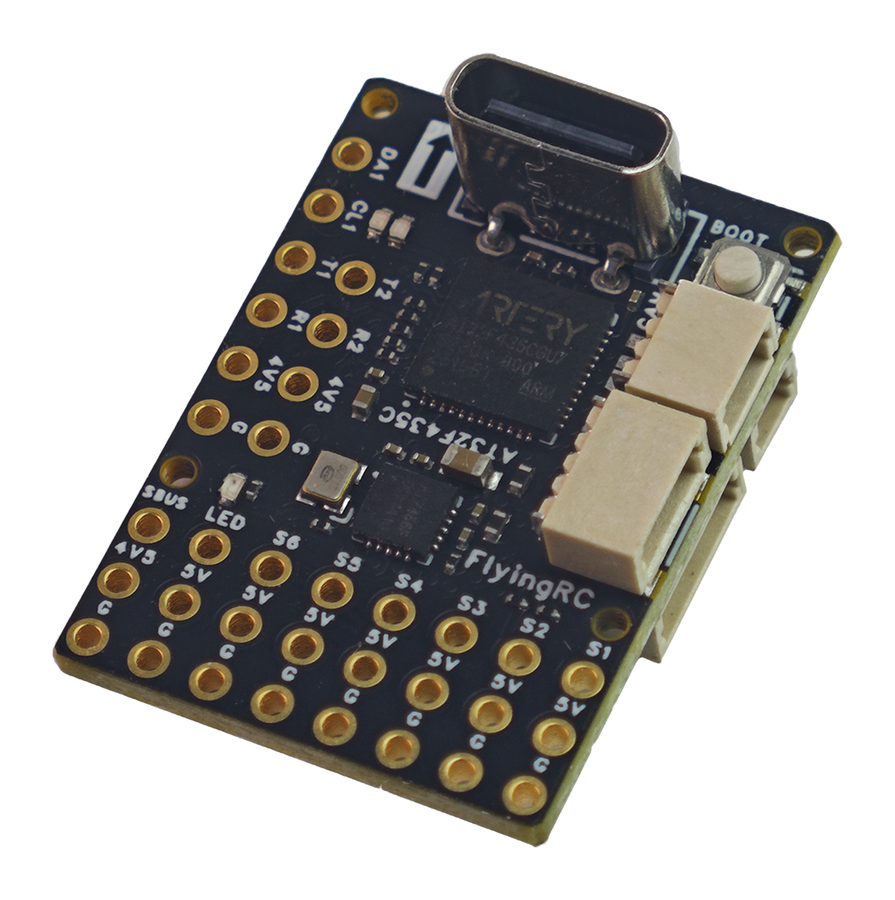
一块超紧凑 AT32F435 固定翼飞控,在单板上集成姿态控制、导航接口、舵机/电调输出、AT7456F 模拟 OSD 和数字图传接口。
面向固定翼的 F405 自动驾驶飞控,适合 ArduPilot/INAV 类飞机装机。它连接接收机、传感器、舵机和电调,负责姿态稳定、导航、数传和飞行模式控制。
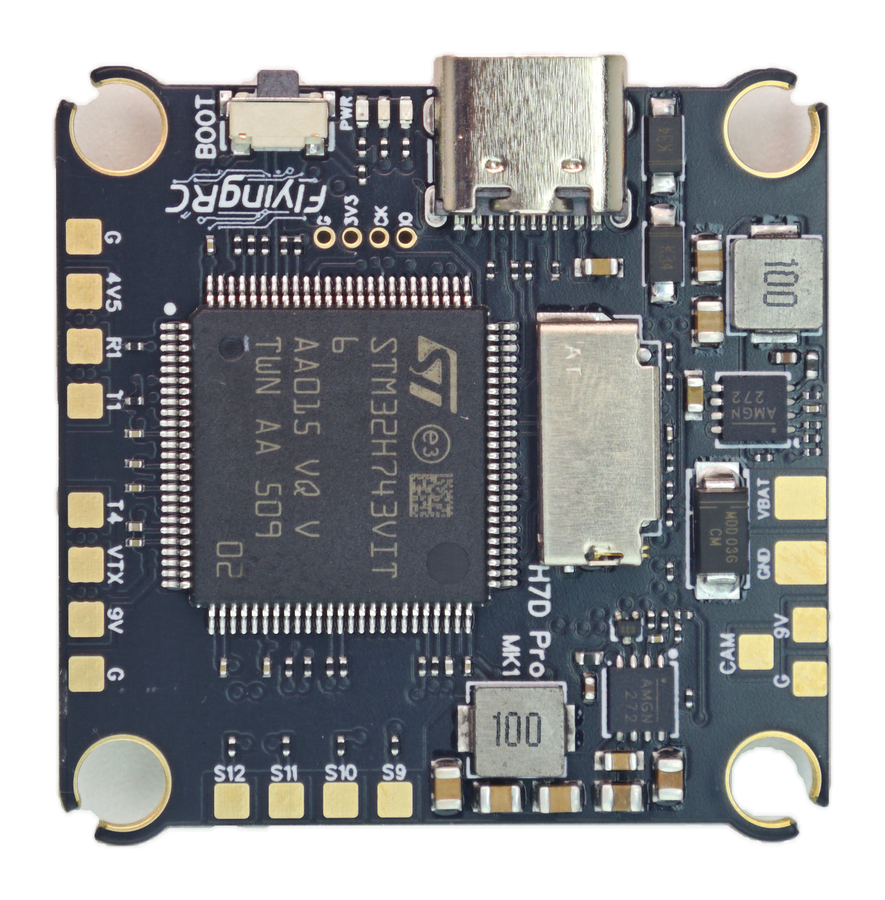
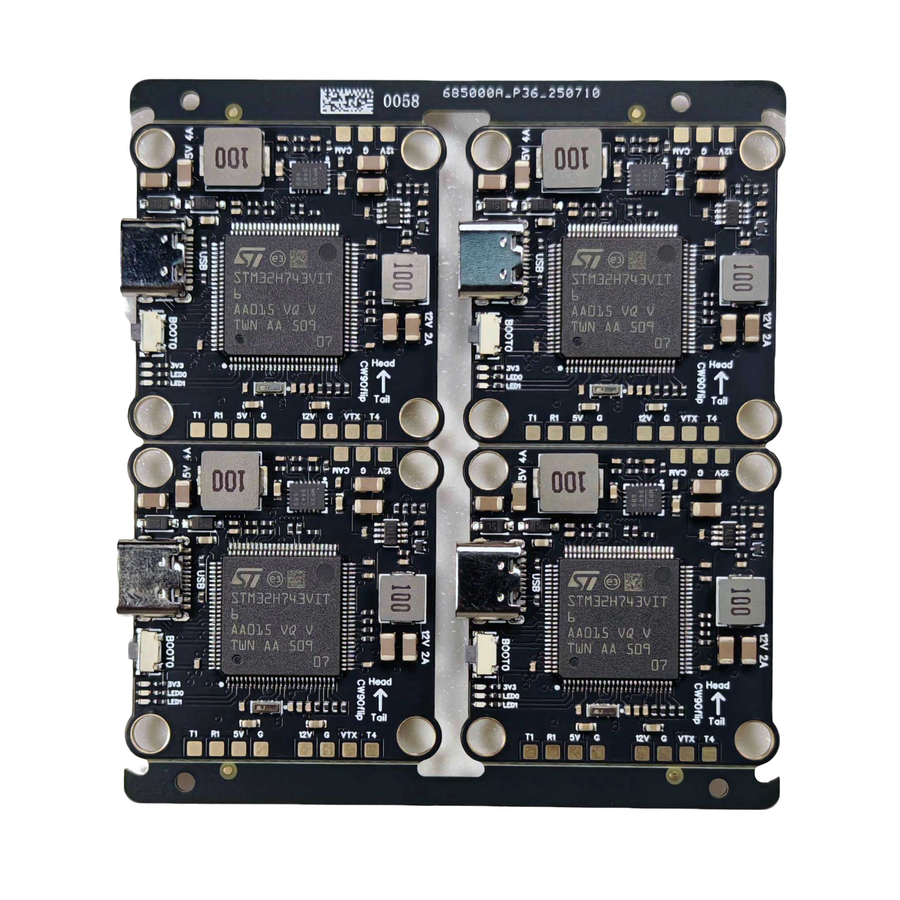
一块高性能 H743 穿越机飞控。它是多旋翼的主控板:运行 Betaflight/AP/INAV 固件,读取双陀螺仪和气压计,输出电调/PWM 控制,并给图传和相机等外设供电/控制。